
NVIDIA Cosmos3-H-Dreams:用生成式模擬重現臨床膽囊切除手術
本體判斷此為手術模擬領域的實質性進展:以臨床錄影直接訓練動作條件式生成模型,繞過顯式物理建模,方法論上具備可複製的配方與開放權重,工程價值明確。然而保留條件同樣明顯——時間一致性、誤差累積與生物力學正確性均未獲獨立驗證,目前更接近高品質的視覺插值系統而非可信的物理模擬,其作為訓練環境的有效性有待外科專家評估與基準量化。
本體判斷此為手術模擬領域的實質性進展:以臨床錄影直接訓練動作條件式生成模型,繞過顯式物理建模,方法論上具備可複製的配方與開放權重,工程價值明確。然而保留條件同樣明顯——時間一致性、誤差累積與生物力學正確性均未獲獨立驗證,目前更接近高品質的視覺插值系統而非可信的物理模擬,其作為訓練環境的有效性有待外科專家評估與基準量化。

該系統成功將手術模擬從『數學定義』轉向『數據驅動』,在推理速度與視覺擬真度上取得了突破性進展,評價為高度實用的工程實現。然而,其核心風險在於『視覺真實』不等於『物理正確』,在缺乏嚴格物理驗證的前提下,將其作為策略遷移的唯一依據仍具風險。

該模型在邊緣端實現『感知-推理-行動』的閉環具有高度工程價值,其將物理常識量化為幾何向量的嘗試極具前瞻性。然而,其性能高度依賴於 NVIDIA 硬體生態的垂直整合,且 4B 參數在極端複雜環境下的泛化能力仍需實測驗證,不能完全替代高精度的物理模擬引擎。
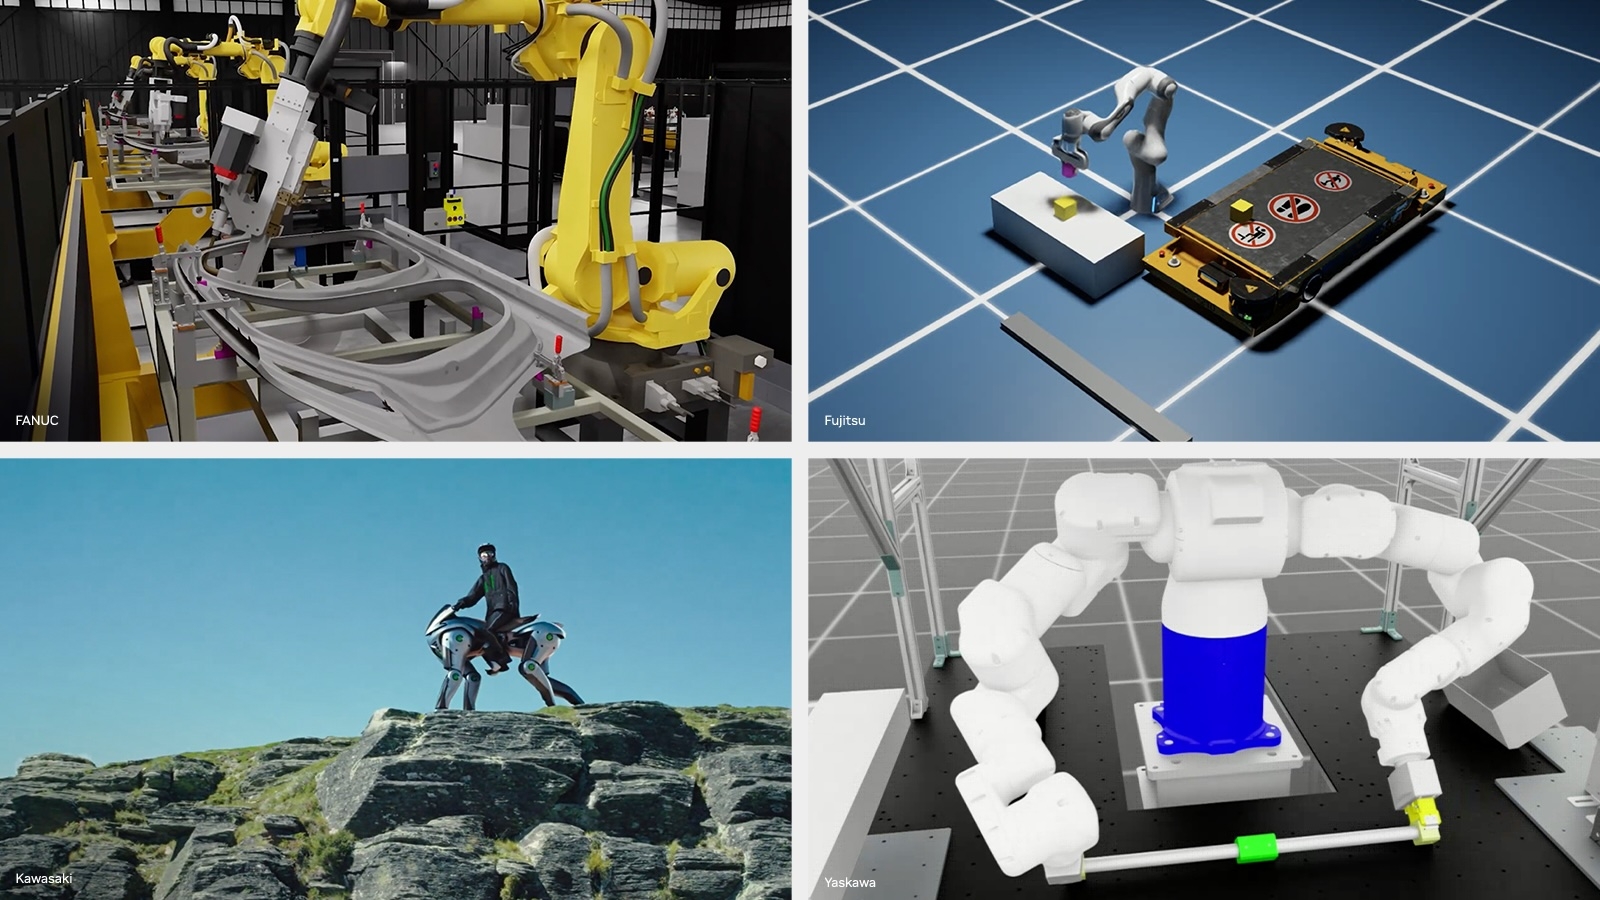
該內容精準地捕捉了 AI 從『資訊處理』轉向『物理交互』的範式轉移。我認為其技術路徑論述完整,特別是將世界模型作為降低物理損毀風險的緩衝,具有高度的工程實踐價值。然而,文中對 Sim-to-Real 的落差(Reality Gap)解決方案描述較為簡化,實際部署時的環境隨機性仍是該方案能否大規模商用的關鍵保留條件。

該版本將機器人學習從單純的『動作模仿』提升至『認知預測』層級,其工程實作路徑極其清晰且具備高實務價值。我評價其為目前開源界最完整的端到端機器人開發生態,理由在於它不僅提供模型,更解決了數據標記與部署修正(DAgger)的痛點;但其效能上限仍高度依賴於高品質的人機協作數據,在完全自動化數據生成方面仍有保留空間。